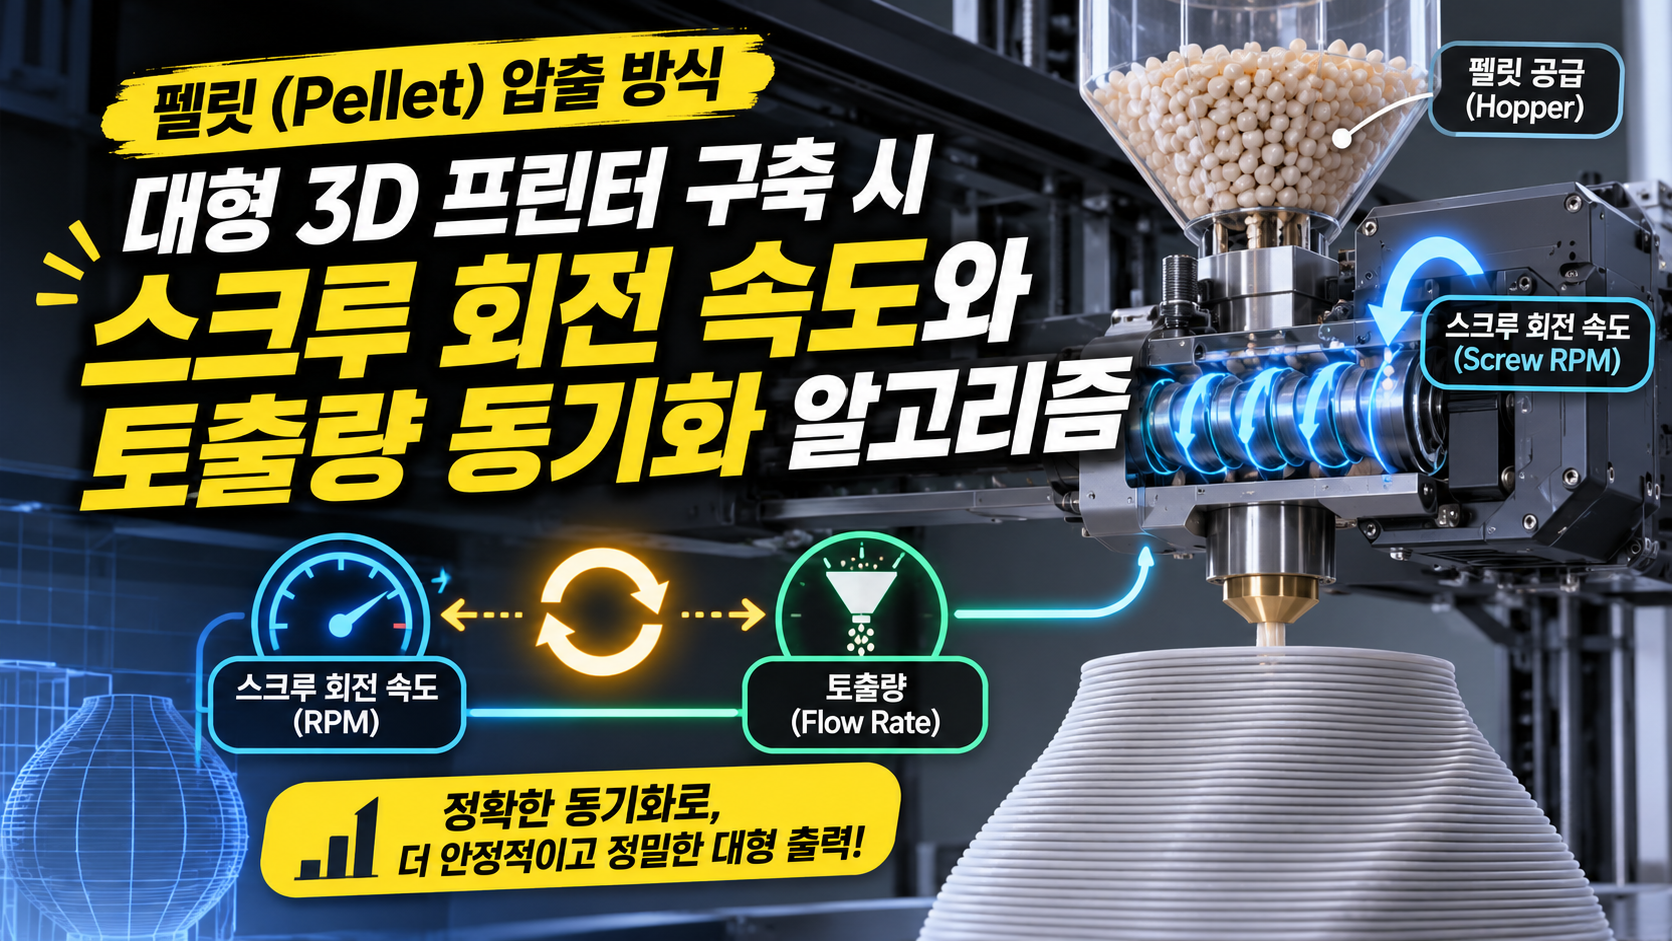
필라멘트를 녹여서 적층하는 기존의 FDM 방식은 소형 및 중형 시제품 제작에는 탁월하지만, 가구, 건축 거푸집, 대형 조형물과 같은 미터(Meter) 단위의 대형 구조물을 제작하기에는 생산 속도와 재료비 측면에서 한계가 명확합니다. 이를 극복하기 위해 사출 성형에 사용되는 원료 알갱이(펠릿, Pellet)를 배럴 내부에서 직접 녹여 토출하는 대형 펠릿 압출 3D 프린팅(Pellet Extrusion Additive Manufacturing) 기술이 상용화되고 있습니다. 펠릿 압출 방식은 시간당 수 킬로그램(kg/h)의 막대한 양을 토출할 수 있는 반면, 스크루(Screw)의 회전 속도와 갠트리 이동 속도 간의 미세한 오차가 곧바로 심각한 과압출 또는 과소출력으로 이어집니다. 본 포스팅에서는 펠릿 압출기(Extruder) 설계 시 스크루 회전 속도(RPM)와 단위 시간당 토출량(Throughput)을 정밀하게 동기화하는 공학적 알고리즘을 분석합니다.
1. 펠릿 압출 방식의 구조적 특징과 토출 편차 원리
펠릿 압출 3D 프린터는 호퍼(Hopper)로 유입된 고분자 펠릿이 스크루의 회전에 따라 이송(Feeding), 압축(Compression), 계량(Metering) 구간을 거치며 용융되는 ‘싱글 스크루 압출기(Single Screw Extruder)’ 원리를 기반으로 합니다. 필라멘트 방식은 고체 필라멘트의 선속도가 곧바로 노즐 토출량과 선형 비례하지만, 펠릿 방식은 스크루의 회전 기계적 거동과 고분자 용융체의 전단 발열(Shear Heating)에 의해 토출량이 결정됩니다.
만약 갠트리(Gantry)가 코너를 돌거나 가감속을 할 때 스크루 회전 속도가 실시간 유량 변화를 따라가지 못하면, 감속 구간에서는 수지가 정체되어 노즐 압력이 급상승하고(과압출 및 외벽 터짐), 가속 구간에서는 수지 공급이 부족해져 레이어가 끊어지는(과소출력) 현상이 발생합니다. 따라서 프린터의 이동 속도(Feedrate)와 스크루 RPM 간의 동적 동기화가 시스템의 완성도를 좌우합니다.
2. 스크루 직경 및 압출 부하에 따른 토출량 산출 기준
안정적인 토출량을 확보하려면 스크루의 기하학적 특성과 고분자 수지의 밀도, 그리고 백프레셔(Backpressure)를 고려한 유량 계산식이 필요합니다. 아래 표는 대형 펠릿 압출 헤드 설계 시 적용되는 주요 운용 파라미터입니다.
| 압출기 스크루 규격 | 권장 회전 속도 (RPM) | 이론적 시간당 토출량 | 적합한 노즐 직경 | 주요 응용 분야 및 특징 |
| 소형 펠릿 헤드 (Ø 16mm) | 10 ~ 30 RPM | 0.5 ~ 1.5 kg/h | 0.8 ~ 1.5mm | 정밀 대형 프로토타입 및 가구 부품 |
| 중형 펠릿 헤드 (Ø 20mm) | 15 ~ 45 RPM | 1.5 ~ 4.0 kg/h | 2.0 ~ 4.0mm | 기능성 지그 및 인테리어 구조물 |
| 대형 산업용 헤드 (Ø 25mm+) | 20 ~ 60 RPM | 4.0 ~ 10.0 kg/h | 5.0mm 이상 | 대형 거푸집, 조형물, 건축용 외장재 |
| 토출 동기화 제어 방식 | 실시간 선속도 연동 | 체적 유량(Volumetric Flow) 기반 PID 제어 | – | 갠트리 가감속 구간 압력 편차 최소화 |
- 용융 구역(Melt Zone)의 온도 프로파일 분할: 펠릿 압출기는 호퍼 쪽의 투입부(Feed Zone)부터 노즐 팁(Die Zone)까지 최소 3구간 이상의 독립된 히터 밴드를 장착해야 합니다. 투입부 온도가 너무 높으면 펠릿이 미리 녹아 스크루 홈을 막는 ‘브리징(Bridging)’ 현상이 발생하므로, 투입부는 낮게(약 50~70℃), 압출 및 노즐 부위는 소재 용융점(예: ABS 기준 220~240℃)으로 정밀하게 구배를 주어야 안정적인 토출 압력이 유지됩니다.
3. 실시간 토출량 동기화 및 펌웨어(Klipper/Marlin) 연동 프로토콜
하드웨어의 물리적 토출 능력을 확보했다면, G-code 명령에 맞춰 스크루를 구동하는 스테퍼 모터 또는 서보 모터의 제어 로직을 최적화해야 합니다.
- 체적 유량(Volumetric Flow Rate, $Q$) 계산 공식 적용: 슬라이서에서 전달되는 압출 축 이동 거리(E값)를 바탕으로, 노즐 단면적($A$)과 이동 속도($V$)의 곱인 체적 유량 $Q = A \times V$를 산출합니다. 이 유량 값이 스크루의 1회전당 토출 체적($q_{rev}$)과 일치하도록 스크루 모터의 단위당 스텝 수(Steps per mm)를 매핑합니다.
- 압력 선형화(Pressure Advance) 및 토크 보정: 펠릿 압출기는 내부 수지 체적이 크기 때문에 리트랙션(Retraction)이나 압출 정지가 즉각적으로 일어나지 않습니다. 이를 보상하기 위해 Klipper 펌웨어의 압력 선형화 알고리즘을 확장하여, 갠트리가 정지하기 직전 스크루 RPM을 선제적으로 감속하고 역회전(De-compression) 토크를 주어 잔류 압력으로 인한 노즐 늘어짐(Oozing)을 방지합니다.
4. 요약 및 실무 적용 체크리스트
펠릿 압출 방식의 대형 3D 프린터를 구축하고 성공적으로 구동하려면 기계적 압출 성능과 소프트웨어적 유량 제어가 유기적으로 결합되어야 합니다.
- 스크루 RPM과 이동 속도 연동: 슬라이서의 유량 데이터와 스크루 모터의 회전 속도를 실시간 동기화하여 가감속 구간에서의 토출 편차를 제거한다.
- 구간별 온도 최적화: 펠릿 투입부의 과열을 막고 용융 구역의 전단 발열을 제어하여 일정한 토출 압력을 유지한다.
- 노즐 직경 매칭: 펠릿 압출의 특성상 최소 1.5mm 이상의 대구경 노즐을 활용하여 미네랄 강화 compuestos(복합소재) 사용 시의 막힘 현상을 예방한다.